AI摘要: 宇树科技8月19日登陆科创板,发行价150.8元,首日冲高至约1100元,市值一度超4400亿元,后回落至约450.4元。摩根大通给予其“减持”评级,目标价300元,认为现价已计入完美执行预期,以30倍市销率参照同行私募估值。野村、摩根士丹利评级不一。其产品依赖运控系统、动作库与集群调度,并非AGI,行业多采用分层设计,波士顿动力等也有类似技术路径。
宇树科技(688836.SH)8月19日在科创板上市,发行价150.8元,首日开盘冲到约1100元,市值一度超过4400亿元。到9月30日,收盘约450.4元,较高点回落约六成。
宇树科技一个多月跌了这么多,很多投资者已经在考虑抄底了。结果,9月底,摩根大通对宇树科技给了「减持」,2027年12月目标价300元,相对当时约450–460元隐含下行三成左右。摩根大通的报告的口径很直白:减持是因为价格,不是看空公司。它对人形机器人行业仍偏建设性,也承认宇树在硬件平台和成本上的先发位置,但认为现价已经把“完美执行、份额持续领先”计进去了。当时对应约46倍2027年预测市销率,小摩用约30倍市销率(参照Agility Robotics等近期私募估值)得到300元。倒推下来,它对2027年收入并不特别悲观,大约仍在40亿元上下,相对2025年约17亿元仍是明显增长。近端逆风还包括竞争,以及美国对外国先进机器人设备的监管审查可能影响出海。
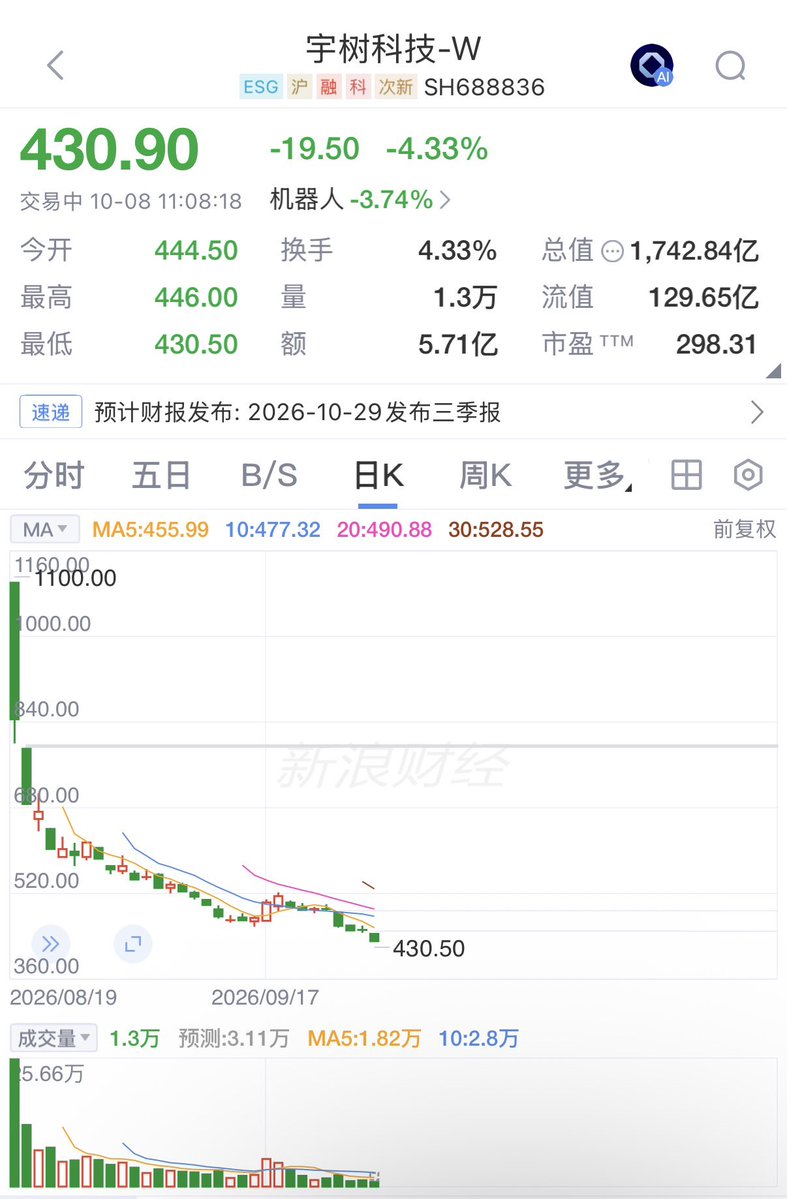
野村此前给过宇树科技「买入」、目标价370元;摩根士丹利10月初首次覆盖,基准目标价500元,相对约451元仍有大约一成上行,乐观情景到1200元,悲观到200元。
机器人是程序+运控,不是AGI
宇树的人形机器人不是全程手柄遥控,也不是一台会自己想招式的通用智能。更准确的说法是分层:大动作、步态和特技多数是事先训练或设定好的程序;现场主要下发目标轨迹和动作指令;遥控更多出现在数据采集、调试,或早期演出的上下场。
2025年春晚《秧BOT》,上台和下台的走路,业内复盘时承认确有遥控成分,换队形时还能看到原地踏步、一点点挪位置。2026年春晚《武BOT》,公司对外的说法是全球首次全自主人形机器人集群武术表演:G1、H2上台,花式翻桌、弹射空翻、蹬墙后空翻、大回环,靠的是机载激光雷达定位、总控下发轨迹、走位运控和武术运控。跑偏后可以自己纠回来。王兴兴后来也说,这次专门做了高速跑位,最快约4米/秒,是为集群干活准备的,不是为了舞台效果单做的。
这套东西里有算法,也有强化学习:复杂招式多在仿真里训出来,再迁到真机;定位用来解决高速运动时的漂移。但它不是AGI,甚至算不上“看懂场面再临场编舞”的通用智能。动作库是预先准备的,队形是规划出来的,总控仍在发目标点。舞台成功,证明的是运控、定位和集群调度,不是机器人已经能自己接下一单工厂任务。
行业里几乎都是这个结构。波士顿动力的电动Atlas同样不是一个会自主发明工序的系统。10月1日,它公布新一代手,名叫GR3:四指、13个自由度,拇指4个、其余三指各3个,从上一代三指、7自由度升级。公司认为少做小指,是因为多一根就要多三个执行器,成本、体积和故障概率一起上去。关节直接驱动、执行器全封装、不走跨关节线缆,指尖和手掌有压力触觉。设计目标是仿真到真机的强化学习、抓取和用工具,以及能大规模制造和维修。现代汽车把Atlas的工厂部署节点放在2028年前后的乔治亚工厂,起始规划是未来几年在现代和起亚工厂投放约2.5万台。
四指还是五指?
宇树在售灵巧手走另一头。Dex5-S一类方案大约22个主动自由度,五指,强调操作包络和可随整机放量。大摩覆盖里提到,2025年前三季度约有12%的人形出货使用第三方灵巧手,说明手不一定必须全自研。
13自由度四指并不自动输给22自由度五指。少执行器往往更耐用、更好控、更好修;多自由度在细操作和非常规抓取上空间更大。Atlas的手按近人手尺寸来做,是为了缩小人类示教数据和机器人执行之间的差距,服务厂内工具使用。宇树的手跟着G1、H系列走低价和开发者生态。一个优先少坏,一个优先先出货。小摩压的估值折价,压在“演示到可复制订单”这一段,而不是某一根手指。
到2026年10月,这些机器人都还没有AGI。有的是运动策略、定位、脚本化动作序列,加上少量高层指令;有的是为了采集数据而做的遥操作。春晚能全自主跑完一套武术,Atlas能把手改成适合产线的四指,说明工程在往前走。





 林天心
2026/09/30 09:25
 币海独步者
2026/09/02 13:22
 流动的沙
2026/08/05 13:53
 Vicky
2026/06/24 10:20










